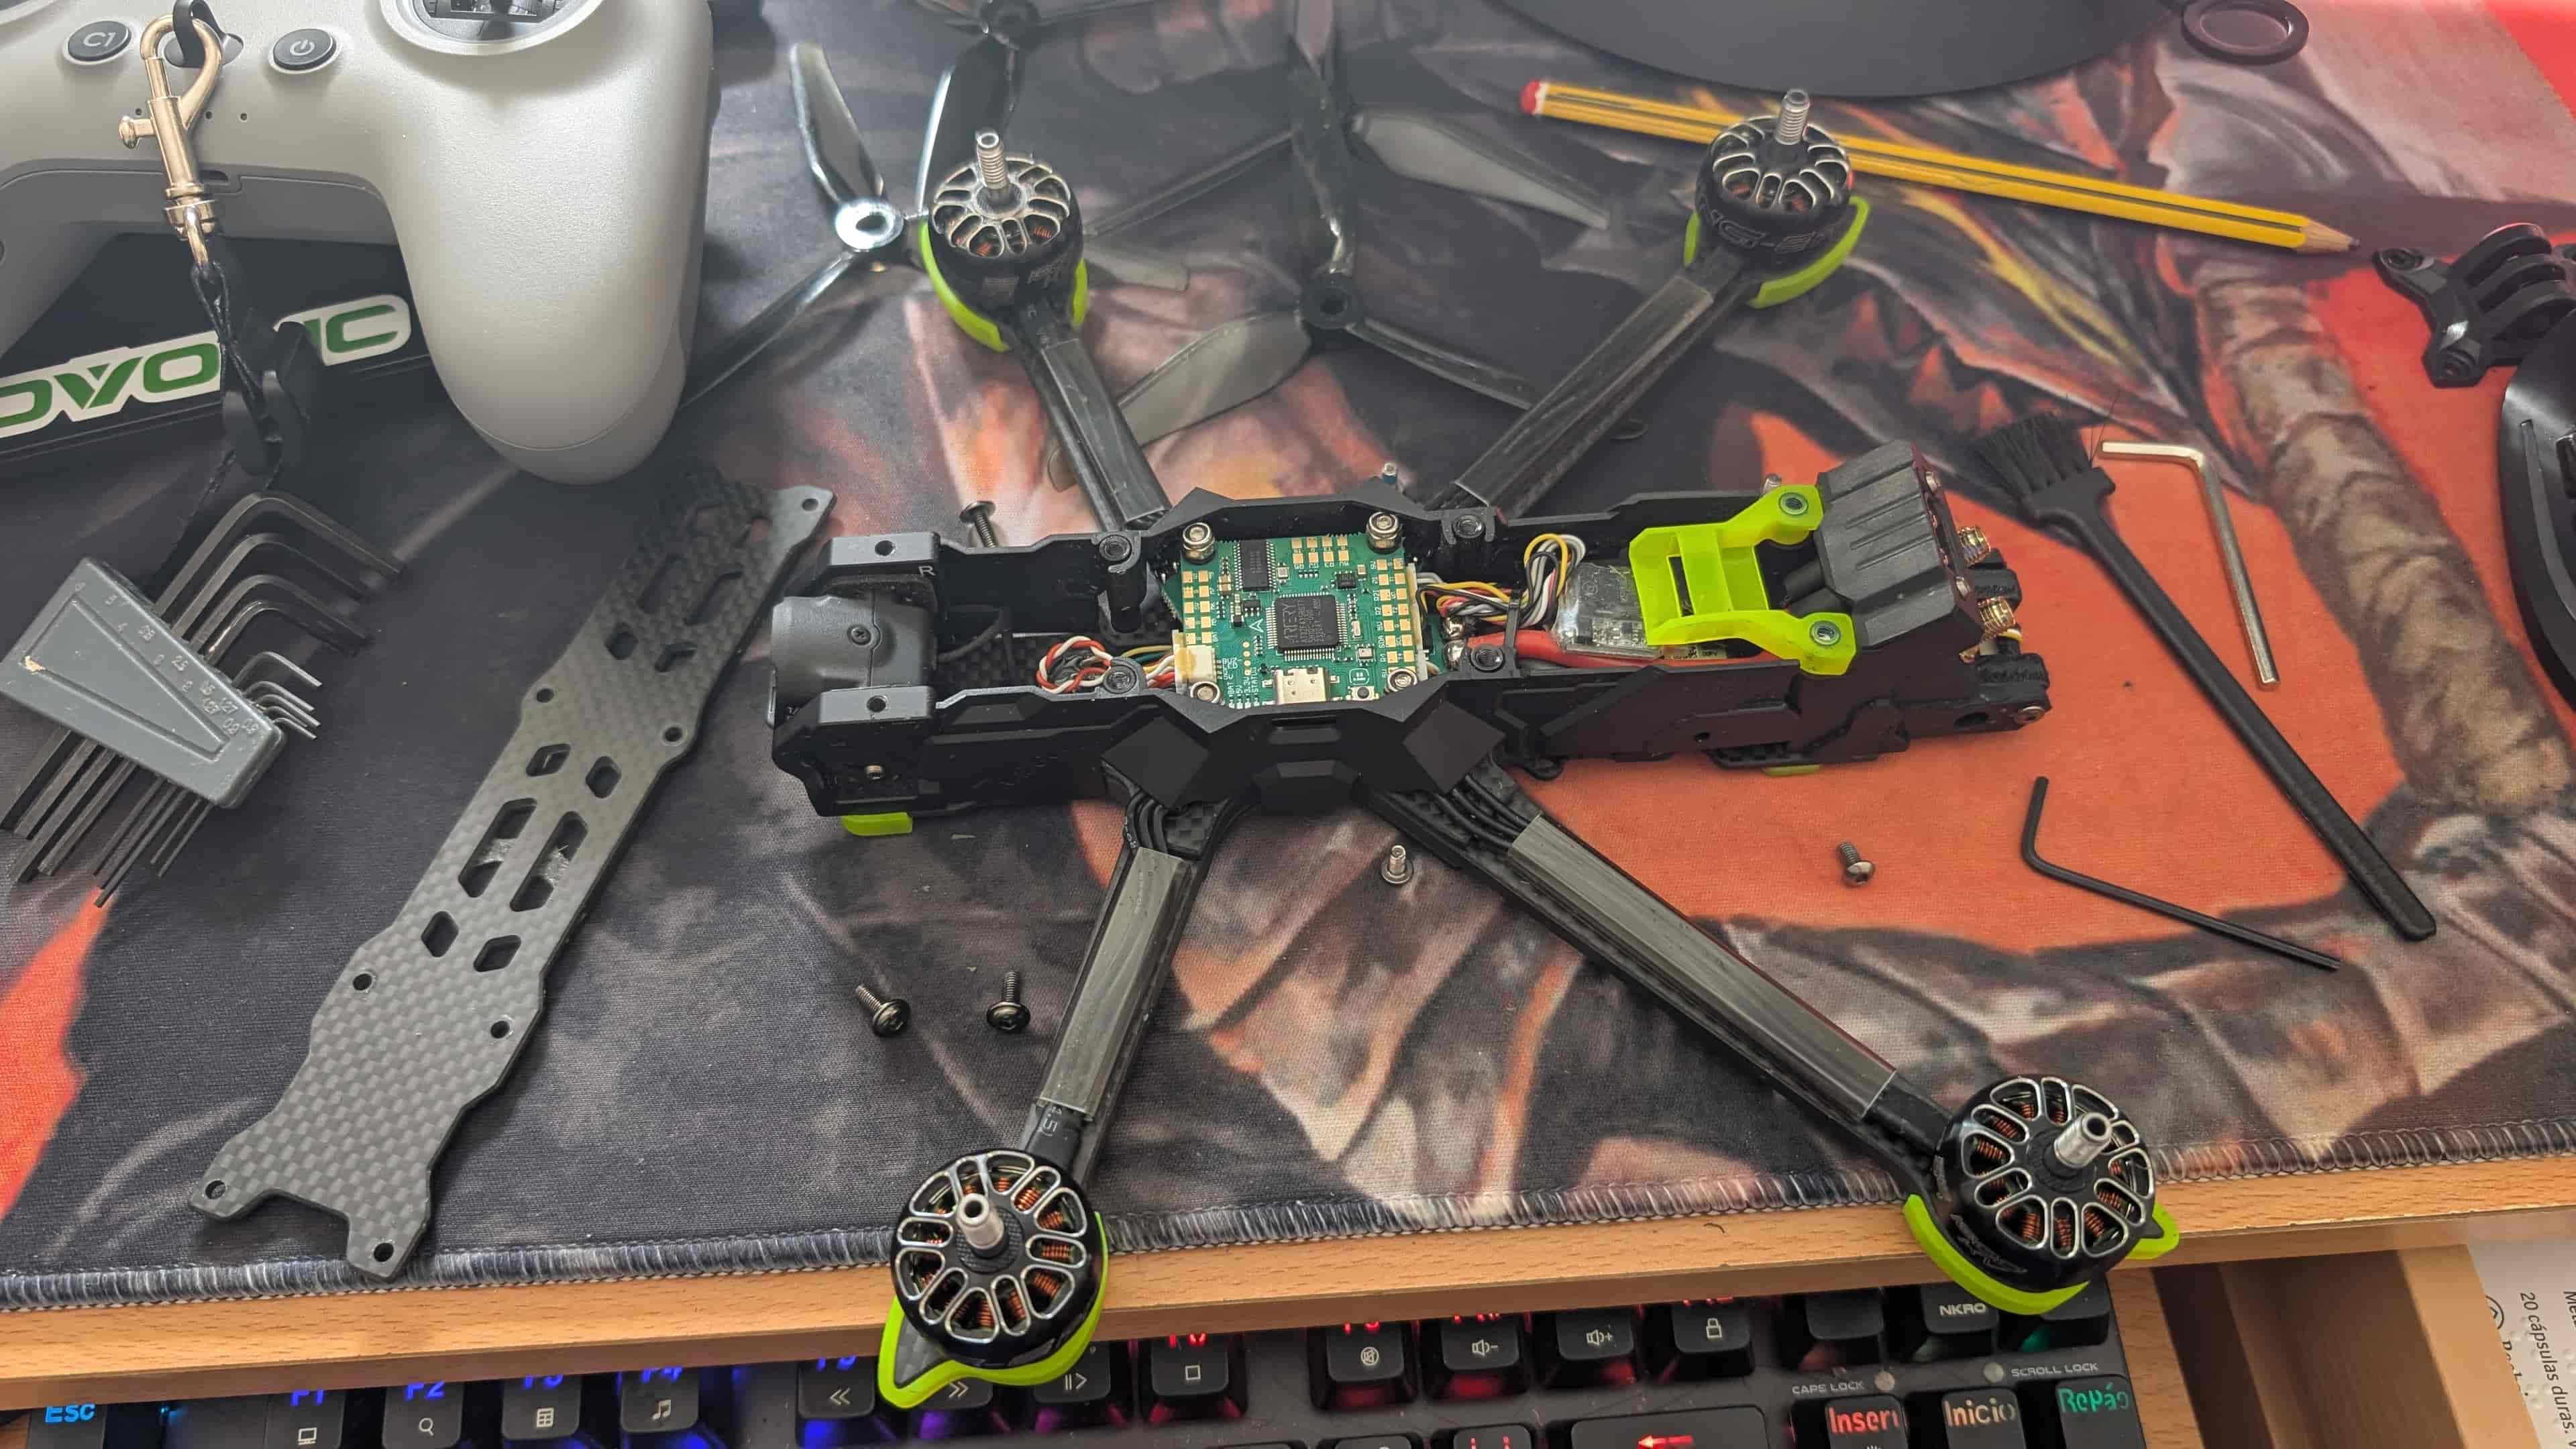
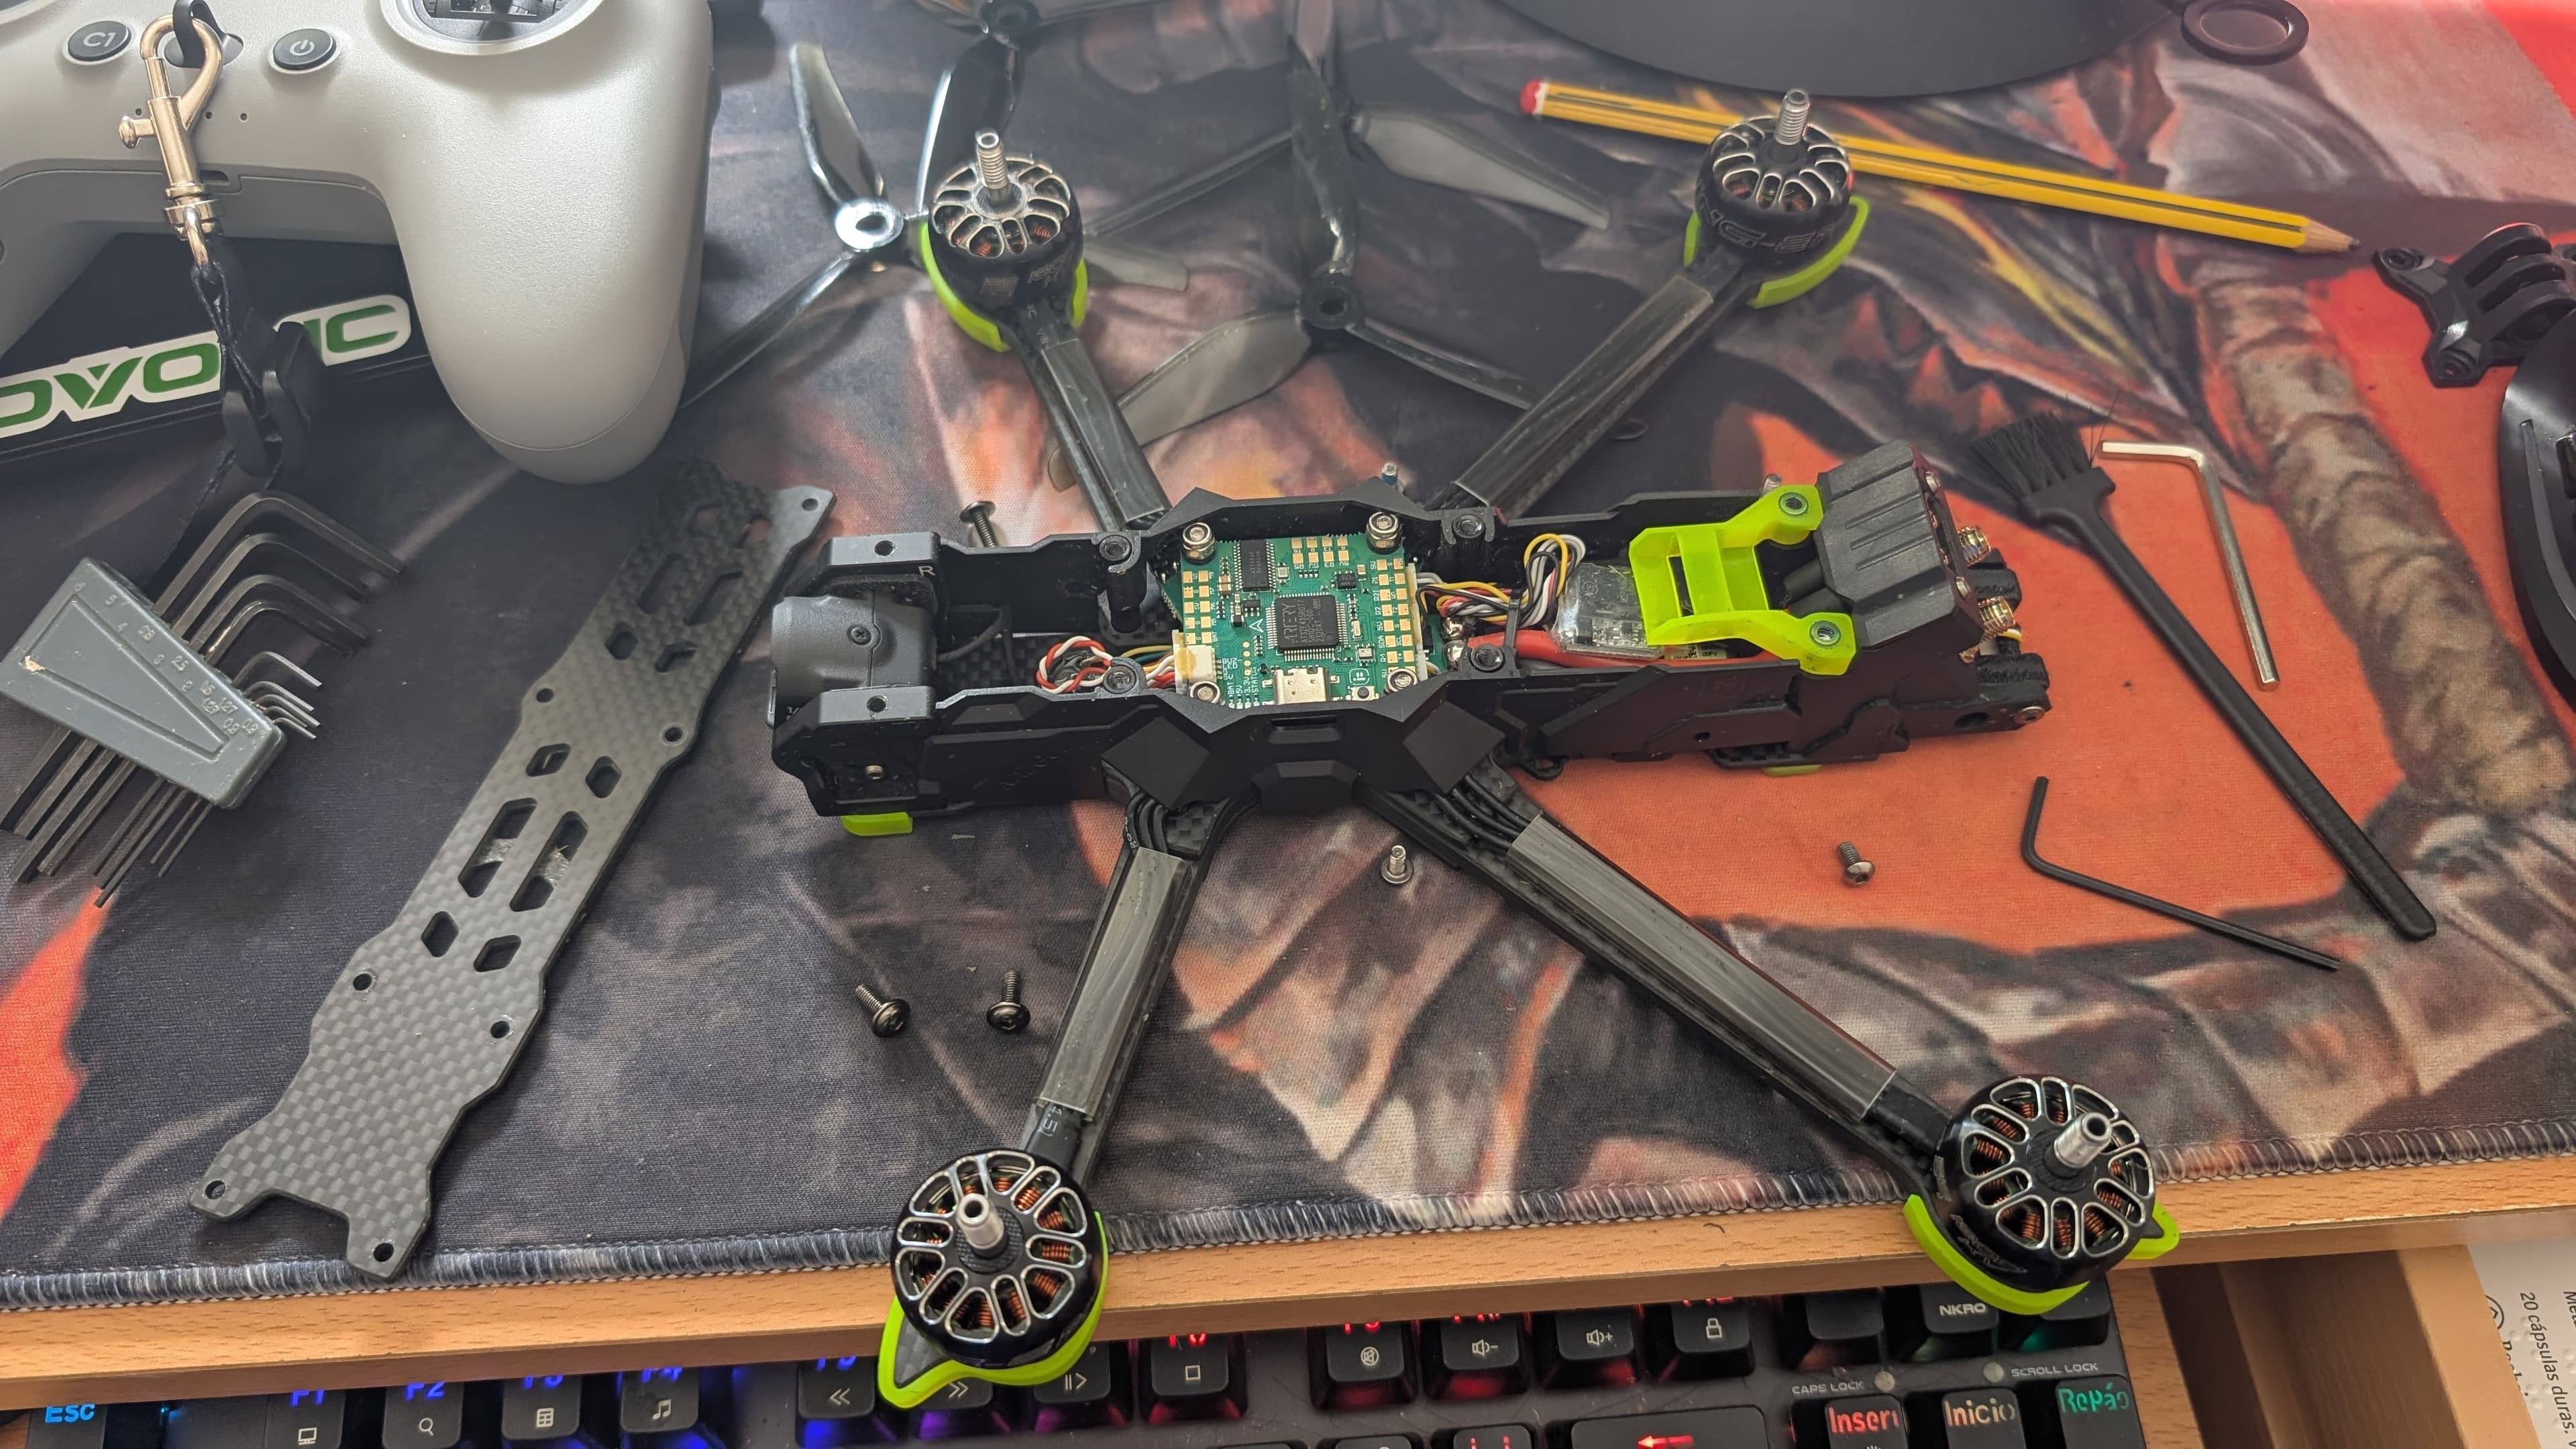
Dron FPV de carreras: un iFlight Nazgul5 a mi medida
Un iFlight Nazgul5 que vino montado de fábrica y que he adaptado a mi equipo: receptor ExpressLRS, vídeo analógico, firmware Betaflight, baterías 6S de más autonomía, antenas y protecciones.
- Base
- Nazgul5
- Vídeo
- Analógico
- Batería
- 6S
- Estado
- Vuela
- año
- 2026
Qué es
Un dron FPV de carreras es un cuadricóptero pequeño que se pilota con unas gafas que muestran en directo lo que ve su cámara frontal: FPV significa first person view, vista en primera persona. No es un dron de fotografía. No se queda quieto en el aire, no vuelve solo a casa y nada le impide chocar. Lo único que lo sostiene es el empuje de cuatro motores, y en cuanto paran, cae. Toda esa comodidad se sacrifica a cambio de agilidad: hace exactamente lo que se le pide. Errores incluidos.
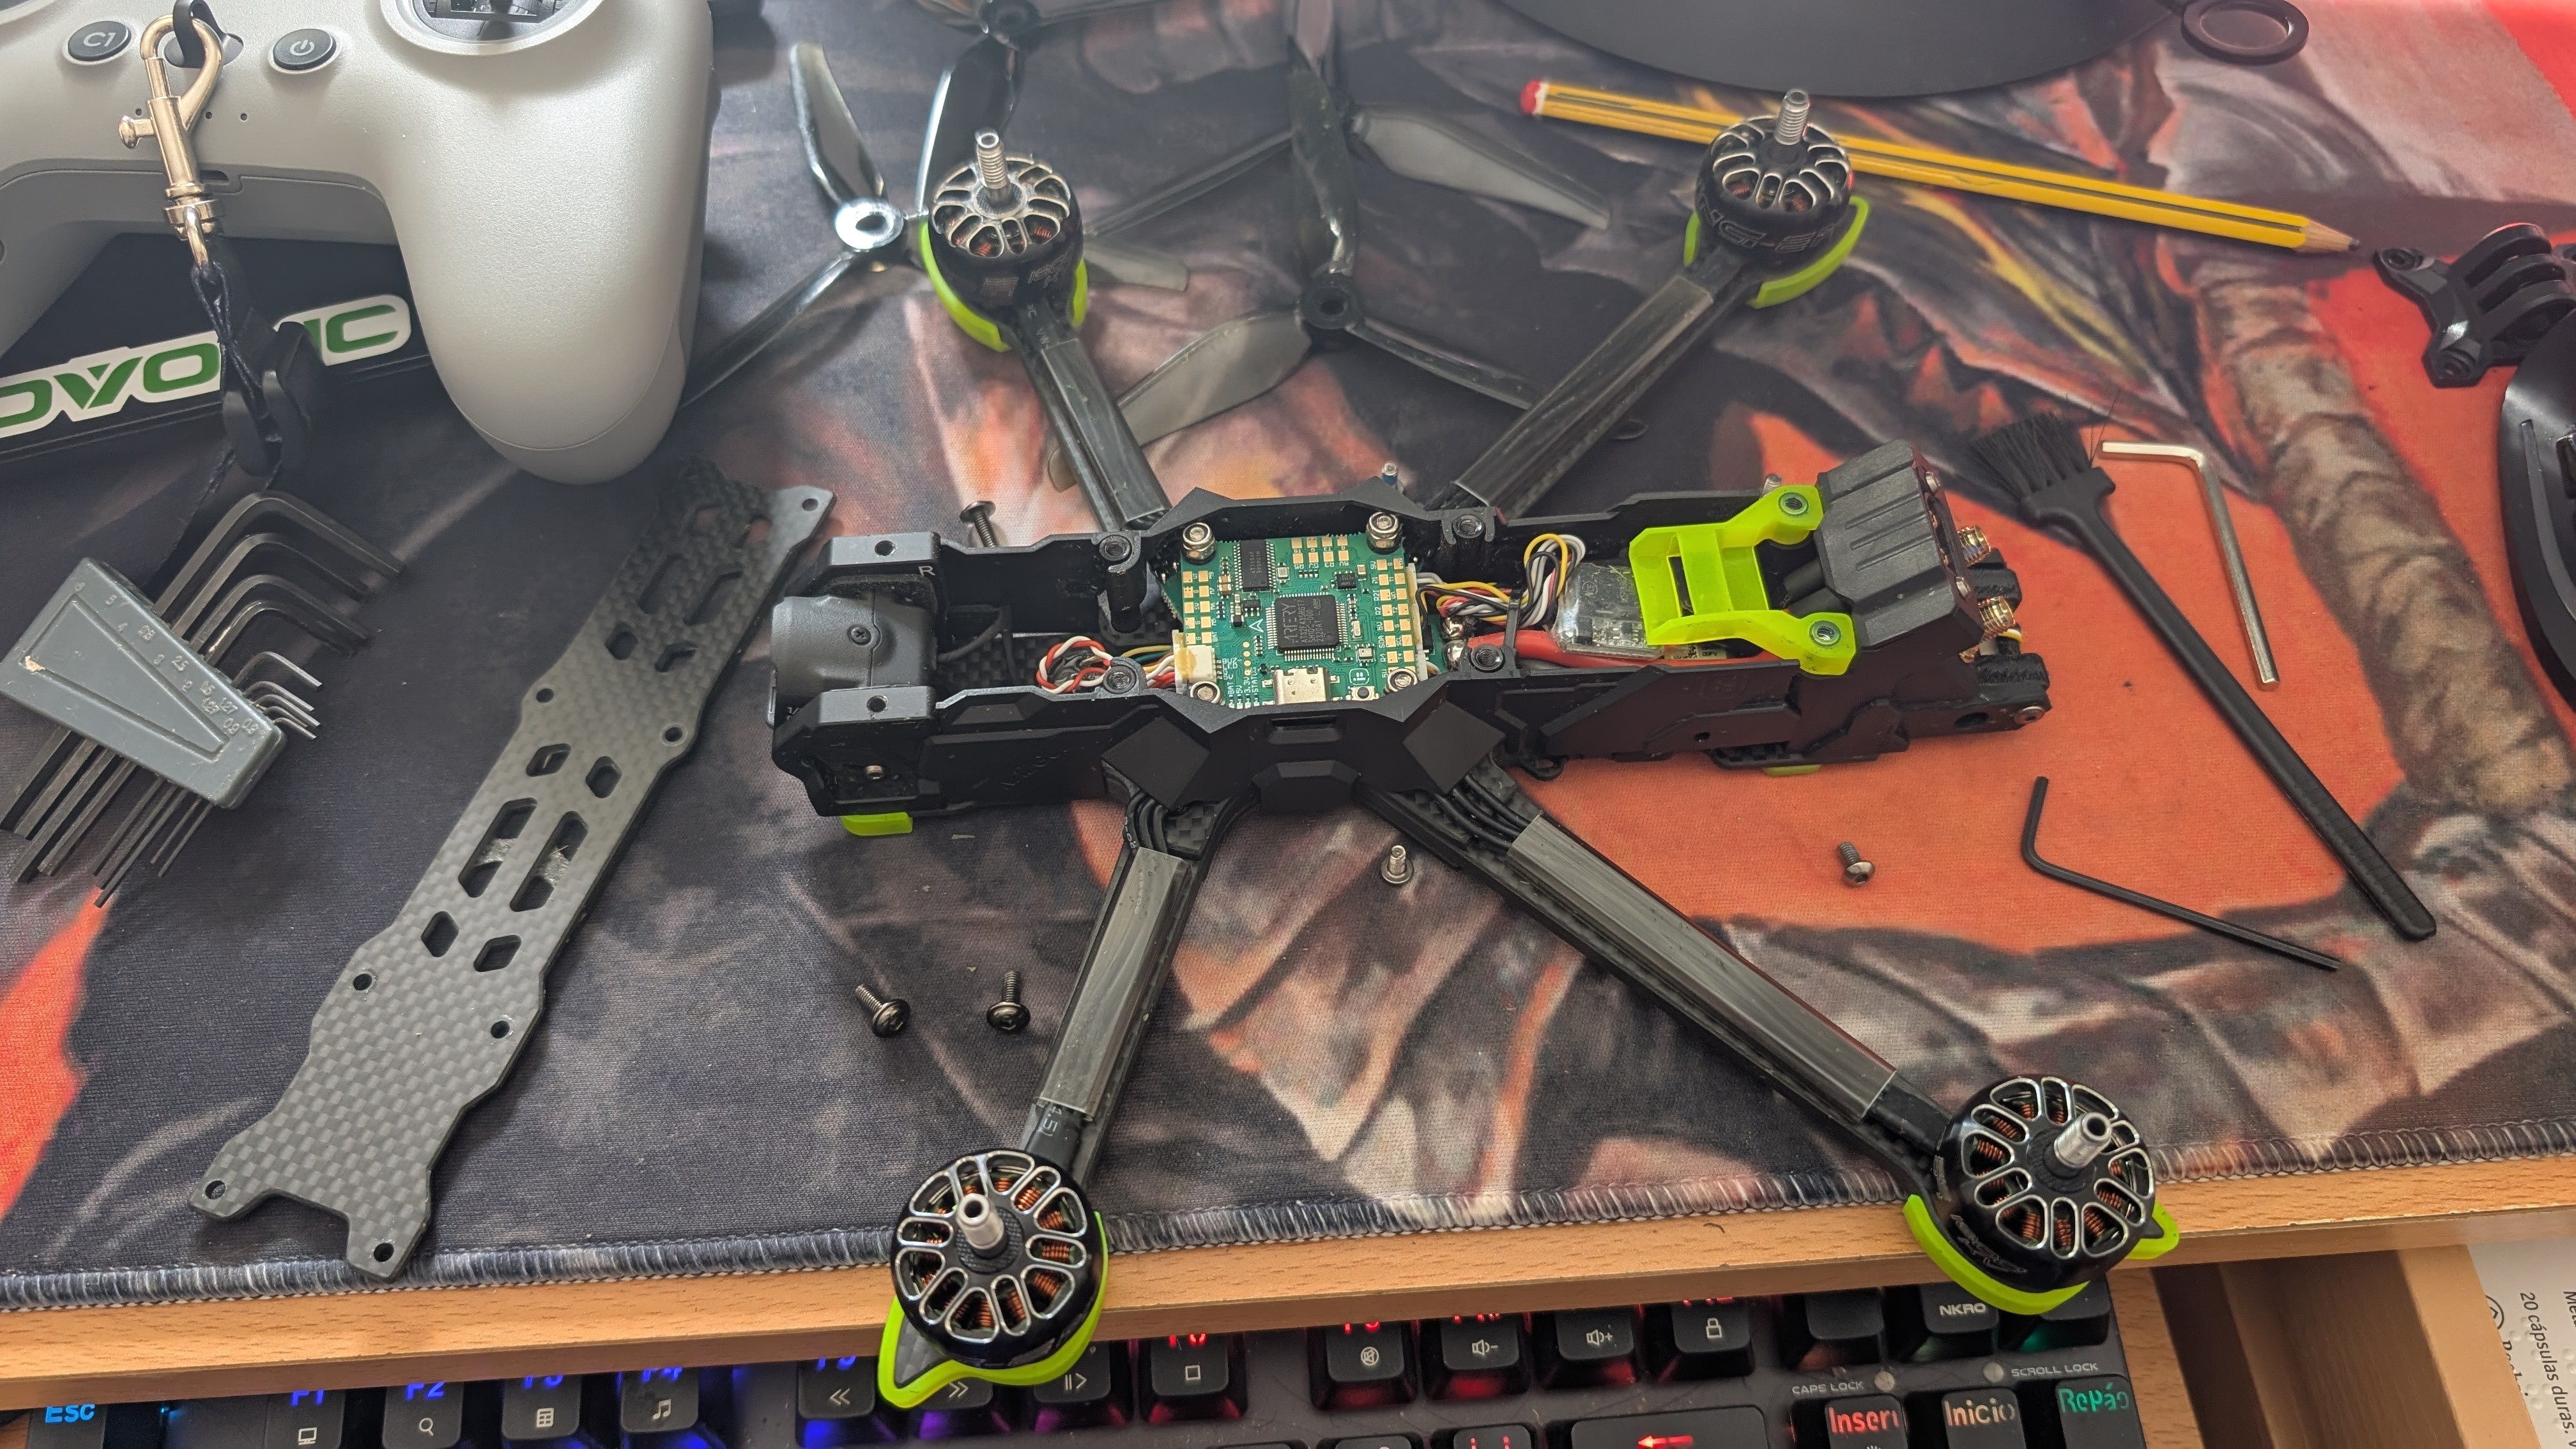
Este no lo he montado desde cero. Es un iFlight Nazgul5 que venía montado y probado de fábrica: chasis, motores y electrónica de vuelo son suyos. Lo mío han sido los cambios para adaptarlo a mi equipo y a cómo quiero volar: el firmware de Betaflight, baterías 6S con más autonomía de lo normal, un receptor ExpressLRS para la Jumper T14, el vídeo de digital a analógico, antenas nuevas y protecciones. Esta página cuenta qué hace cada cambio y por qué importa.
Receptor ExpressLRS
Sustituye al receptor de fábrica para hablar con mi Jumper T14 en 2,4 GHz. Un solo mando y un protocolo abierto para todo lo que vuele.
Vídeo analógico
La cadena de vídeo pasó de digital a analógica: la imagen viaja ahora en analógico, de la cámara al emisor y a las gafas.
Firmware Betaflight
Le cambié el firmware de Betaflight a la controladora, que además tiene que quedar configurada para el receptor y el vídeo nuevos.
Baterías 6S de más autonomía
Vuela con 6S y con más capacidad de lo habitual: más minutos por batería, a cambio del peso extra que siempre trae la capacidad.
Antenas nuevas
Cambiadas las antenas: de ellas depende que el enlace de control y el de vídeo lleguen limpios y lejos.
Protecciones
Piezas de protección en los motores y en la parte trasera, para que los golpes se los lleven ellas y no la electrónica.
Modificar en vez de montar
Partir de un dron que ya vuela cambia el proyecto. No se trata de elegir cada pieza ni de soldar la pila entera, sino de meter mis piezas en un sistema que funciona sin romperlo: que el receptor nuevo se entienda con la controladora, que el vídeo nuevo llegue a las gafas, que Betaflight quede bien configurado para todo lo nuevo y que las antenas, las protecciones y unas baterías más grandes no estorben ni pesen de más.
Cada cambio toca algo que ya estaba afinado, y eso obliga a entender cómo estaba hecho antes de tocarlo. Y hay otra mitad: volar en FPV es concentración absoluta. Mientras dura una batería no existe nada más.
La cadena, del pulgar a la hélice
Hay dos cadenas que no se tocan. La de control va de los pulgares al aire: la Jumper T14 lee sus gimbals Hall y su módulo ExpressLRS convierte cada movimiento en un paquete de radio a 2,4 GHz; el receptor ELRS que puse a bordo lo recoge y se lo pasa a la controladora, que con Betaflight compara lo que se le pide con lo que dice su giroscopio y ordena al ESC cuánta corriente dar a cada motor. Motores, hélices, aire. Cadena cerrada, miles de veces por segundo.
La de vídeo va en sentido contrario: la cámara ve, el emisor (VTX) transmite y las gafas muestran. Aquí manda la latencia, y aquí está el cambio más grande: de digital a analógico. El intercambio es conocido: el digital da una imagen nítida pero se corta de golpe cuando pierde señal; el analógico se ve peor, pero se degrada poco a poco y avisa antes de perderse. Y en la UE la potencia de vídeo se limita: no se vuela a 1 W.
Antes de empezar
- Simulador primero (Velocidrone, Liftoff): las primeras cien caídas salen gratis.
- Partir de un dron que ya vuela es un buen primer paso: primero se vuela, después se modifica.
- ExpressLRS para la radio: abierto, barato y con más alcance que los protocolos antiguos.
- Cambia una cosa cada vez y prueba antes de la siguiente: si algo falla, sabes qué fue.
- Compra hélices de sobra. Muchas.
- Hélices fuera siempre que haya una batería conectada en la mesa. Sin excepciones.
Ojo
Las LiPo pueden arder: carga en bolsa ignífuga, nunca desatendida, y cuando una se hinche, descargada del todo y al punto limpio, nunca a la basura. Y la ley. En España hace falta registrarse como operador en AESA (número visible en el dron) y sacarse el certificado A1/A3 (examen online gratuito). Un dron de más de 250 g sin marca de clase vuela en subcategoría A3: lejos de gente, a más de 150 m de zonas urbanas, por debajo de 120 m y fuera de geozonas (app ENAIRE Drones). Las gafas te ciegan al mundo y la ley lo exige: en FPV es obligatorio un observador a tu lado que no pierda de vista el dron.
Ficha
Base: iFlight Nazgul5, montado de fábrica Estado: vuela Firmware: Betaflight (cambiado) Batería: 6S, con más capacidad de lo habitual Cambios: receptor ExpressLRS 2,4 GHz, vídeo de digital a analógico, antenas y protecciones Emisora: Jumper T14, módulo ELRS 2,4 GHz interno, EdgeTX
Estado real
Vuela. El mérito de la base es de iFlight y su Nazgul5; lo que he hecho yo es adaptarlo a mi equipo sin que deje de volar: firmware de Betaflight, baterías 6S con más autonomía, receptor ExpressLRS emparejado con la Jumper T14, vídeo analógico, antenas nuevas y protecciones.
La misma emisora manda en el proyecto hermano, el avión FPV construido a mano, que sigue en el taller. Ahí sí se construye todo a mano: dos aeronaves, un solo mando, un receptor para cada una, y dos formas muy distintas de volar y de caerse.
Publicaciones relacionadas
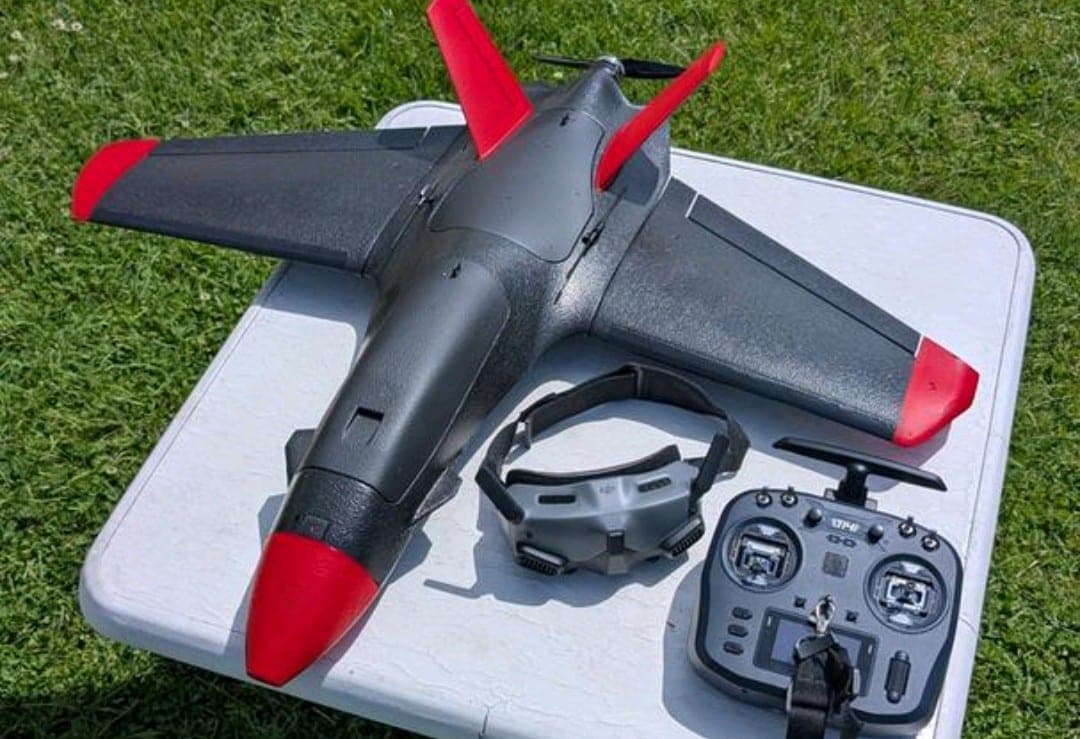
Avión FPV construido a mano
Un ala fija que se pilota con gafas, hecha desde cero. Cada pieza y cada decisión, explicadas.
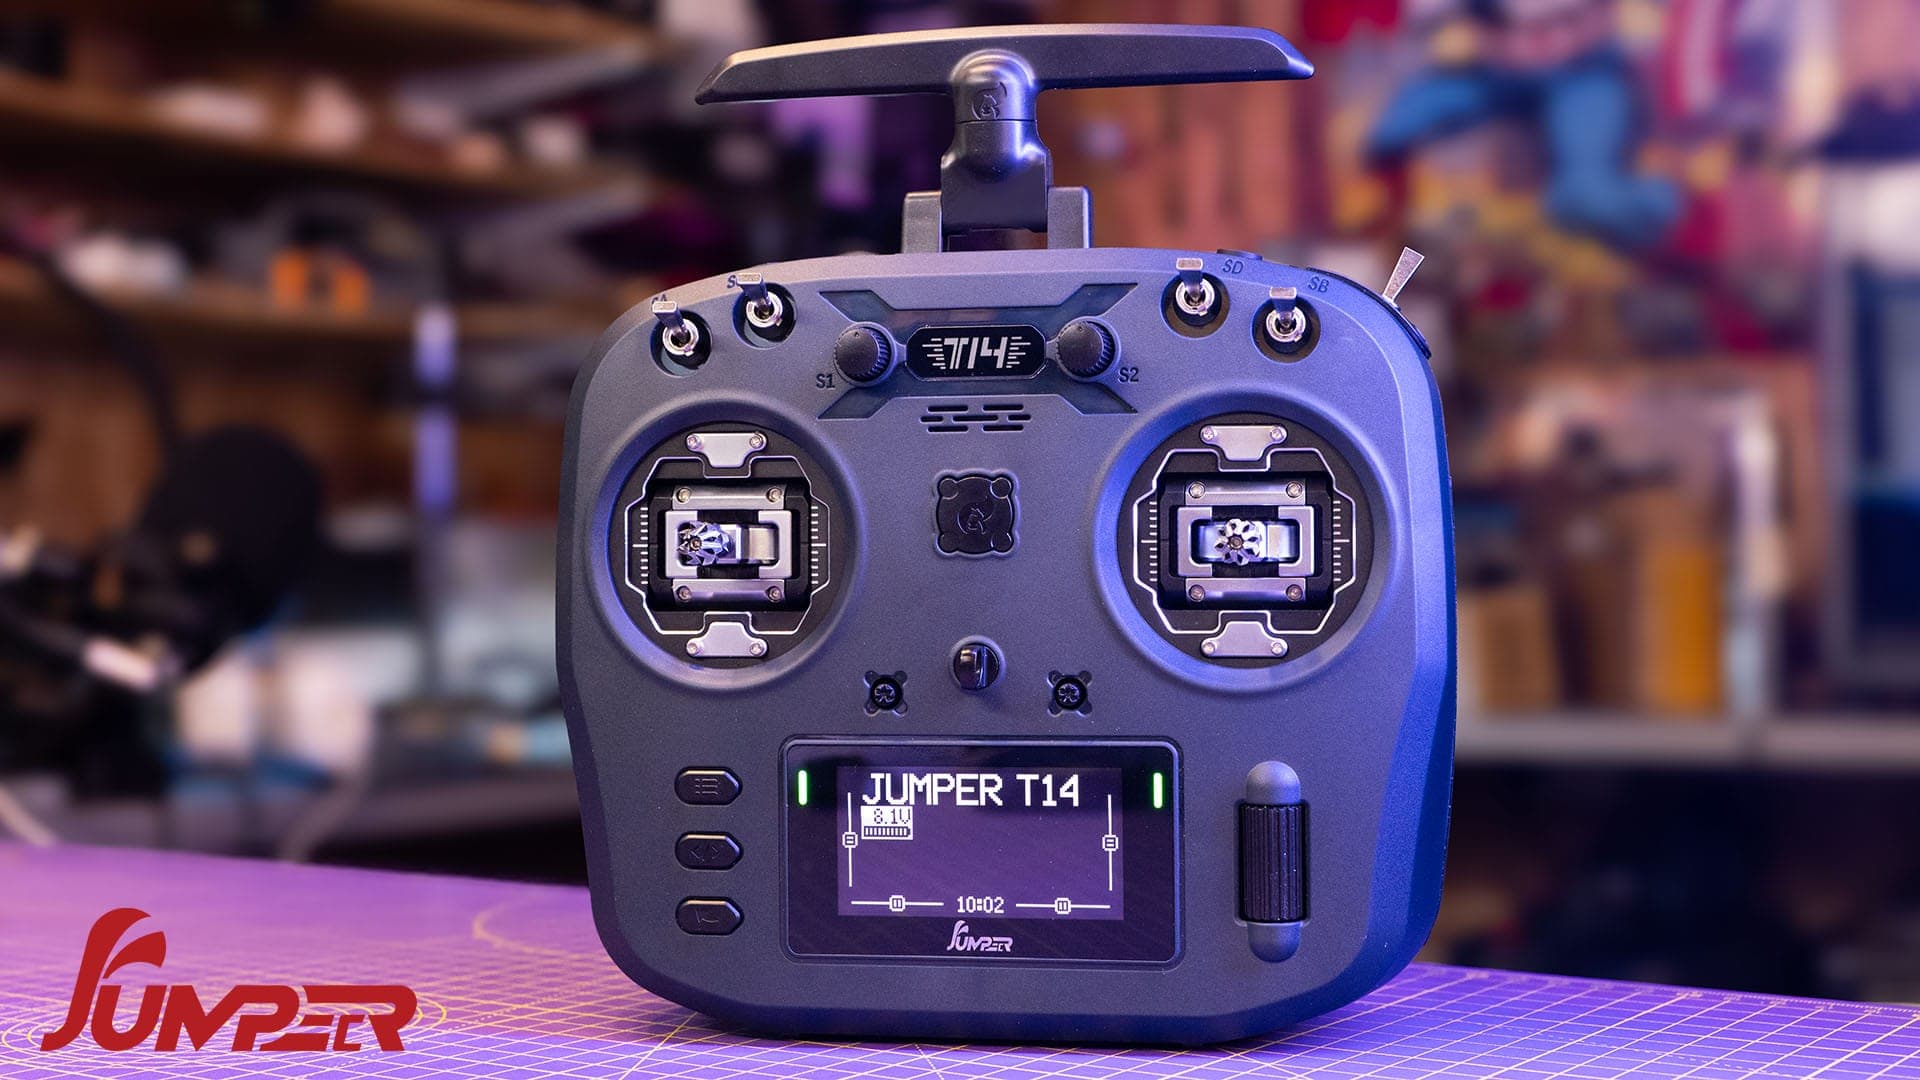
Emisora Jumper T14 ELRS 2,4 GHz
Emisora de radio para FPV con ELRS 2,4 GHz a 1 W, gimbals de sensor Hall y pantalla OLED.
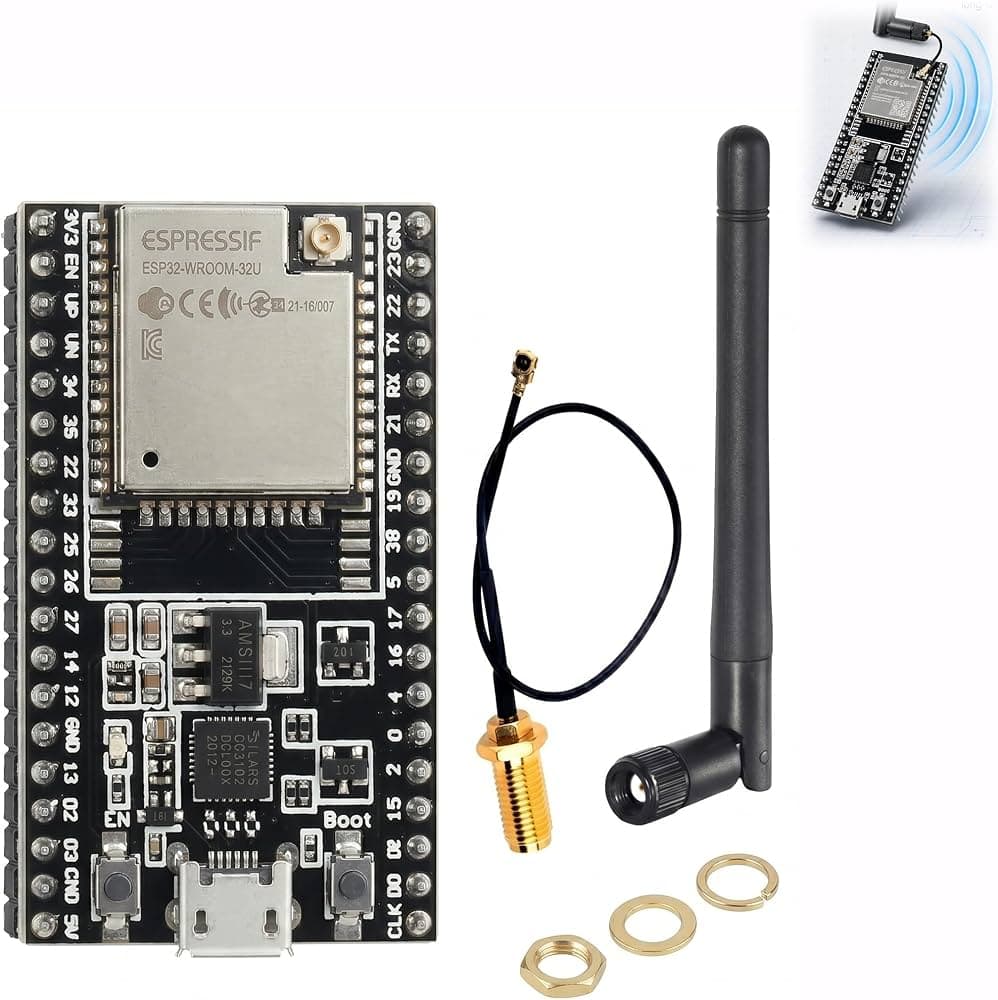
Placa de desarrollo ESP32 DevKitC
El microcontrolador con WiFi y Bluetooth por 6 €. La base de casi cualquier cacharro conectado.
Comentarios
0 comentarios