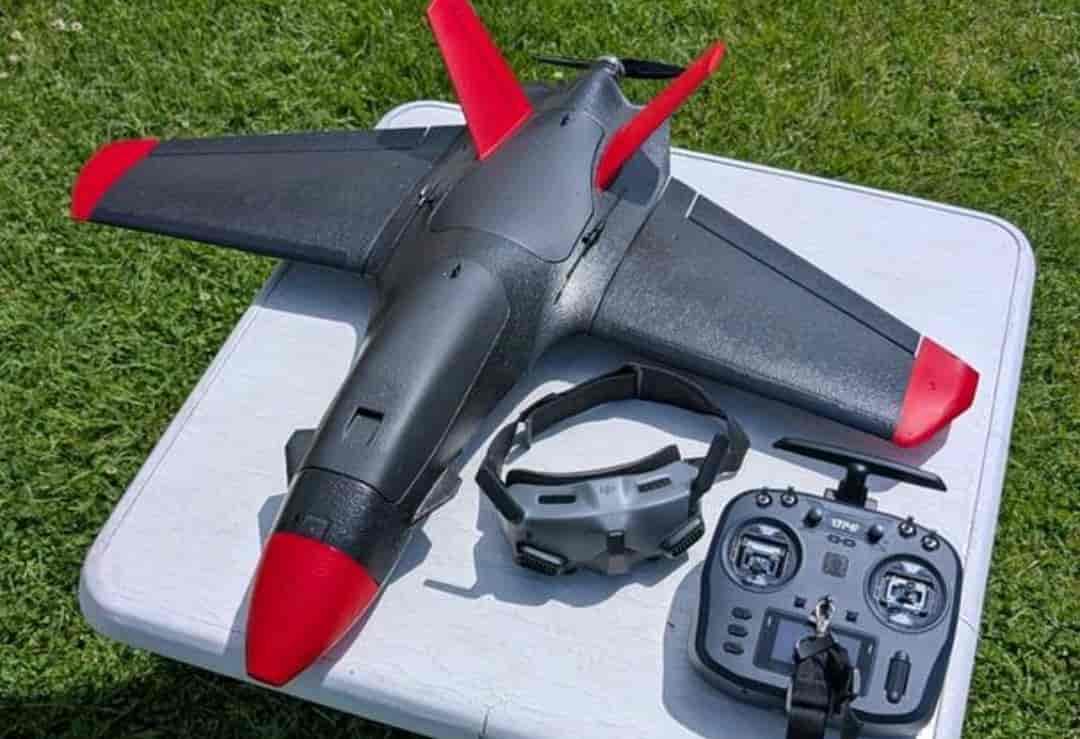
Avión FPV construido a mano
Un ala fija construida desde cero en el taller para volar en primera persona.
- Tipo
- Ala fija
- Radio
- ELRS 2,4 GHz
- Estado
- En construcción
- año
- 2026
Qué es
Un avión FPV es un aeromodelo de ala fija que se pilota con unas gafas: el piloto ve lo que ve una cámara en el morro, como si fuera dentro. La diferencia con un dron no es de tamaño, es de física. Un cuadricóptero se sostiene a fuerza de motores; a un avión lo sostiene el ala, y el motor solo vence la resistencia del aire. Por eso gasta menos, aguanta más arriba y, si el motor se para, planea. Es el hermano tranquilo del dron de carreras: un volar que se parece más a mirar que a pelear.
Este es un avión construido a mano: no un kit que se monta en una tarde, sino una estructura hecha desde cero y una electrónica cableada pieza a pieza. Está en construcción. Esta página es su cuaderno: cada subsistema explicado para quien nunca ha visto uno, y las decisiones que faltan antes de que vuele.
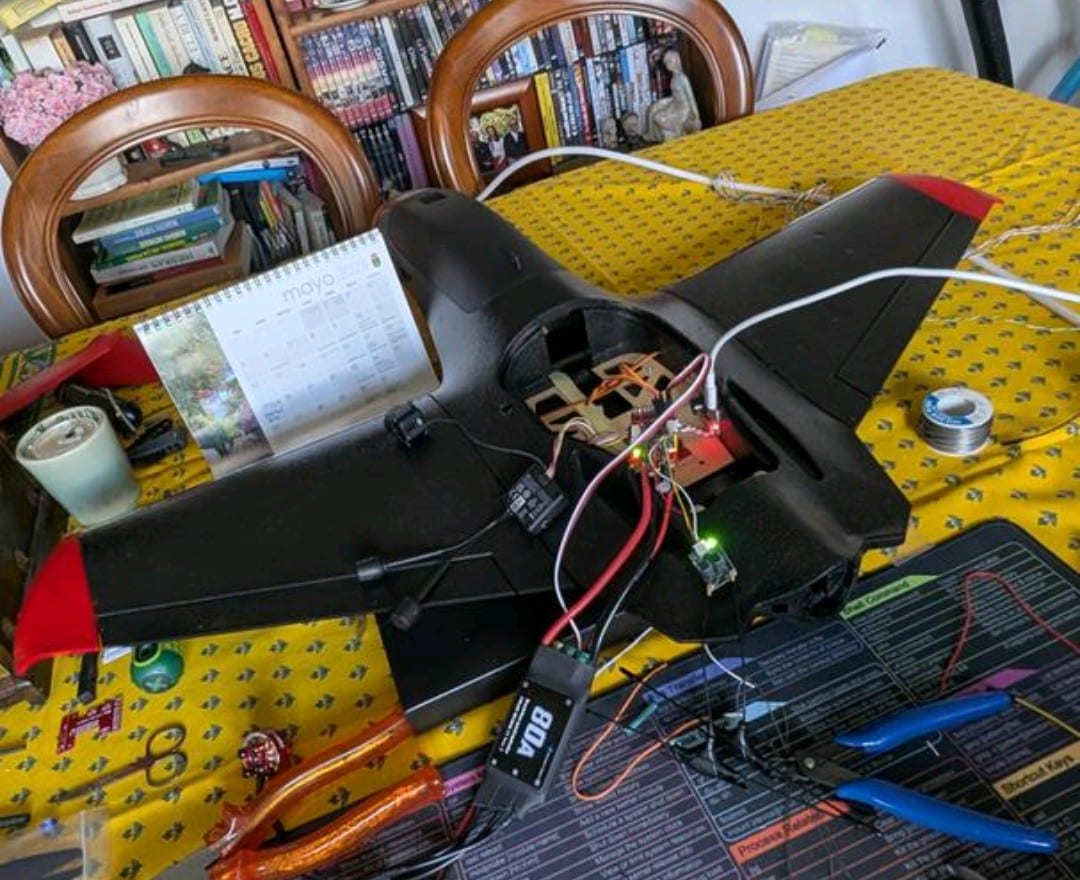
Ala y superficies
El ala genera la sustentación. Las superficies móviles (alerones, profundidad, dirección) desvían el aire para girar, subir o bajar.
Motor, ESC y hélice
Un motor brushless mueve la hélice y el ESC regula su velocidad. El gas fija cuánto empuja, no hacia dónde va: eso lo decide el ala.
Servos y varillas
Pequeños servos mueven cada superficie. Son los músculos del avión: el receptor les dice cuánto y ellos empujan la varilla.
Receptor ELRS
Un receptor ExpressLRS diminuto recibe la posición de las palancas de la Jumper T14 en 2,4 GHz. En la UE se vuela con la potencia limitada por ley.
Cámara, VTX y gafas
La cámara del morro manda la imagen por un emisor de vídeo (VTX) a las gafas del piloto. El observador, mientras, mira el avión con sus propios ojos.
LiPo y centro de gravedad
Una batería de litio alimenta todo. En un avión es además el lastre: se desplaza adelante o atrás hasta que el centro de gravedad cae donde debe.
Por qué a mano
Podría haber comprado un kit casi terminado y volar a la semana siguiente. No es lo que busco. Un avión es la máquina voladora más sencilla que existe: un ala, una hélice y unas pocas superficies móviles. Si la construyo yo, entiendo por qué cada cosa está donde está: por qué el peso va delante, qué pasa si la cola sale pesada. Un kit te ahorra esas preguntas, y esas preguntas son el proyecto.
Construir a mano cuesta. El pegamento tiene su tiempo y no negocia, y cada superficie mal alineada es un vuelo torcido. Ese peaje es la parte buena: cada error deja una lección que un kit habría escondido.
Y una razón práctica. Un avión se estrella; es cuestión de tiempo. Si lo has hecho tú, sabes repararlo. Con el dron de carreras aprendo electrónica; con el avión, aerodinámica. Son las dos mitades de volar en primera persona.
De los pulgares a la hélice
Todo empieza en la Jumper T14. Sus gimbals Hall leen cada palanca y EdgeTX la convierte en canales: gas, alerones, profundidad, dirección. El módulo ExpressLRS los emite en 2,4 GHz y un receptor ELRS dentro del avión los recibe. Hasta aquí, idéntico al dron.
Del receptor en adelante se abre la primera decisión. En un cuadricóptero la señal pasa a la fuerza por una controladora que la reparte entre cuatro motores. En un avión hay bifurcación: los canales pueden ir directos a los servos y al ESC (el piloto es la estabilización) o pasar por una controladora que nivela, sostiene el rumbo y, con GPS, vuelve sola a casa si se pierde el enlace. Más seguro, más caro, más que configurar.
El vídeo es una cadena aparte: cámara, emisor (VTX) y gafas. Segunda decisión: analógico, barato y que se degrada con gracia, o digital, nítido hasta que se corta de golpe. La tercera es la batería: fija cuánto dura el vuelo y dónde cae el centro de gravedad. Ninguna está cerrada; irán a la ficha cuando lo estén.
Plan de montaje
- Vuela en simulador con la Jumper T14 conectada por USB hasta que aterrizar sin motor salga solo.
- Dibuja el plano a tamaño real y marca el centro de gravedad antes de cortar la primera pieza.
- Construye ala, fuselaje y cola; refuerza con largueros y comprueba que cada superficie móvil se mueve libre, sin rozar.
- Instala los servos y sus varillas; centra cada superficie con las palancas del mando en reposo.
- Suelda ESC y motor fuera del avión y dales tensión por primera vez a través de un limitador de corriente (smoke stopper), sin hélice.
- Vincula el receptor ELRS con la emisora y comprueba en EdgeTX que cada palanca mueve lo que debe y en el sentido correcto.
- Monta cámara y VTX y revisa la imagen en las gafas con el motor girando y sin hélice: las interferencias aparecen ahí, no apagado.
- Equilibra el avión en el centro de gravedad con la batería dentro; mueve la batería, no el plano. Pesa el conjunto y anótalo.
- Rotula el número de operador de AESA en el fuselaje y haz el primer vuelo a la vista, sin gafas y con un observador al lado; el FPV llega en el segundo.
Antes de empezar
- Una hélice a régimen corta. Toda prueba de electrónica en la mesa se hace con la hélice quitada.
- El centro de gravedad manda sobre la estética: cada gramo que va a la cola obliga a poner varios en el morro.
- Un avión no se para en el aire: elige el sitio de aterrizaje antes que el de despegue, y practica aterrizar sin motor en el simulador.
- Comprueba el sentido de cada servo con el avión en la mano: un alerón invertido no se nota hasta que ya está en el aire.
- Configura la seguridad ante pérdida de enlace (failsafe) del receptor antes del primer vuelo: si se pierde el enlace, gas al mínimo y alas niveladas.
- Consulta las geozonas en ENAIRE Drones antes de enamorarte de un campo.
Ojo
Hélice: un motor brushless arranca en el acto si el gas se toca por error. En la mesa, hélice fuera. LiPo: se carga en bolsa ignífuga y nunca desatendida. Si se hincha, se descarga del todo y va al punto limpio, nunca a la basura. Ley: la misma que para el dron. Registro como operador en AESA (número visible en el avión), certificado A1/A3 (examen online gratuito) y, para una aeronave autoconstruida de más de 250 g, subcategoría A3: lejos de gente, a más de 150 m de zonas urbanas, por debajo de 120 m y fuera de geozonas (app ENAIRE Drones). Gafas: te ciegan al mundo y la ley lo exige: en FPV es obligatorio un observador al lado que no pierda de vista el avión. Y un avión además necesita sitio: un campo abierto para lanzarlo y aterrizarlo.
Ficha
Tipo: avión de ala fija para FPV, construido a mano Estado: en construcción, todavía no vuela Emisora: Jumper T14 · ExpressLRS 2,4 GHz · EdgeTX Estructura: por decidir (material, envergadura y peso con batería) Propulsión: por decidir (motor, ESC y hélice) Cerebro: por decidir (receptor directo a los servos o controladora) Vídeo: por decidir (analógico o digital) Categoría de vuelo: A3 (autoconstruido, si supera los 250 g)
Estado real
Lo que hay, sin adornos: la emisora ya está en casa y el avión está en construcción. Lo demás —material definitivo, motor, controladora, vídeo— son decisiones en la ficha de arriba, pendientes de cerrar. Un avión en construcción no vuela, así que aquí no hay resultados de vuelo: los habrá cuando los haya.
Lo que falta es la mayor parte: terminar la estructura, soldar y probar la electrónica, equilibrar y salir al campo con un observador. Esta página se irá actualizando con las fotos, la lista real de piezas y lo que salió mal, que en un primer avión es la parte más útil.
El proyecto hermano es el dron FPV de carreras: misma emisora, misma ley, una máquina muy distinta. Y la radio que comparten: la Jumper T14 con ELRS.
Publicaciones relacionadas
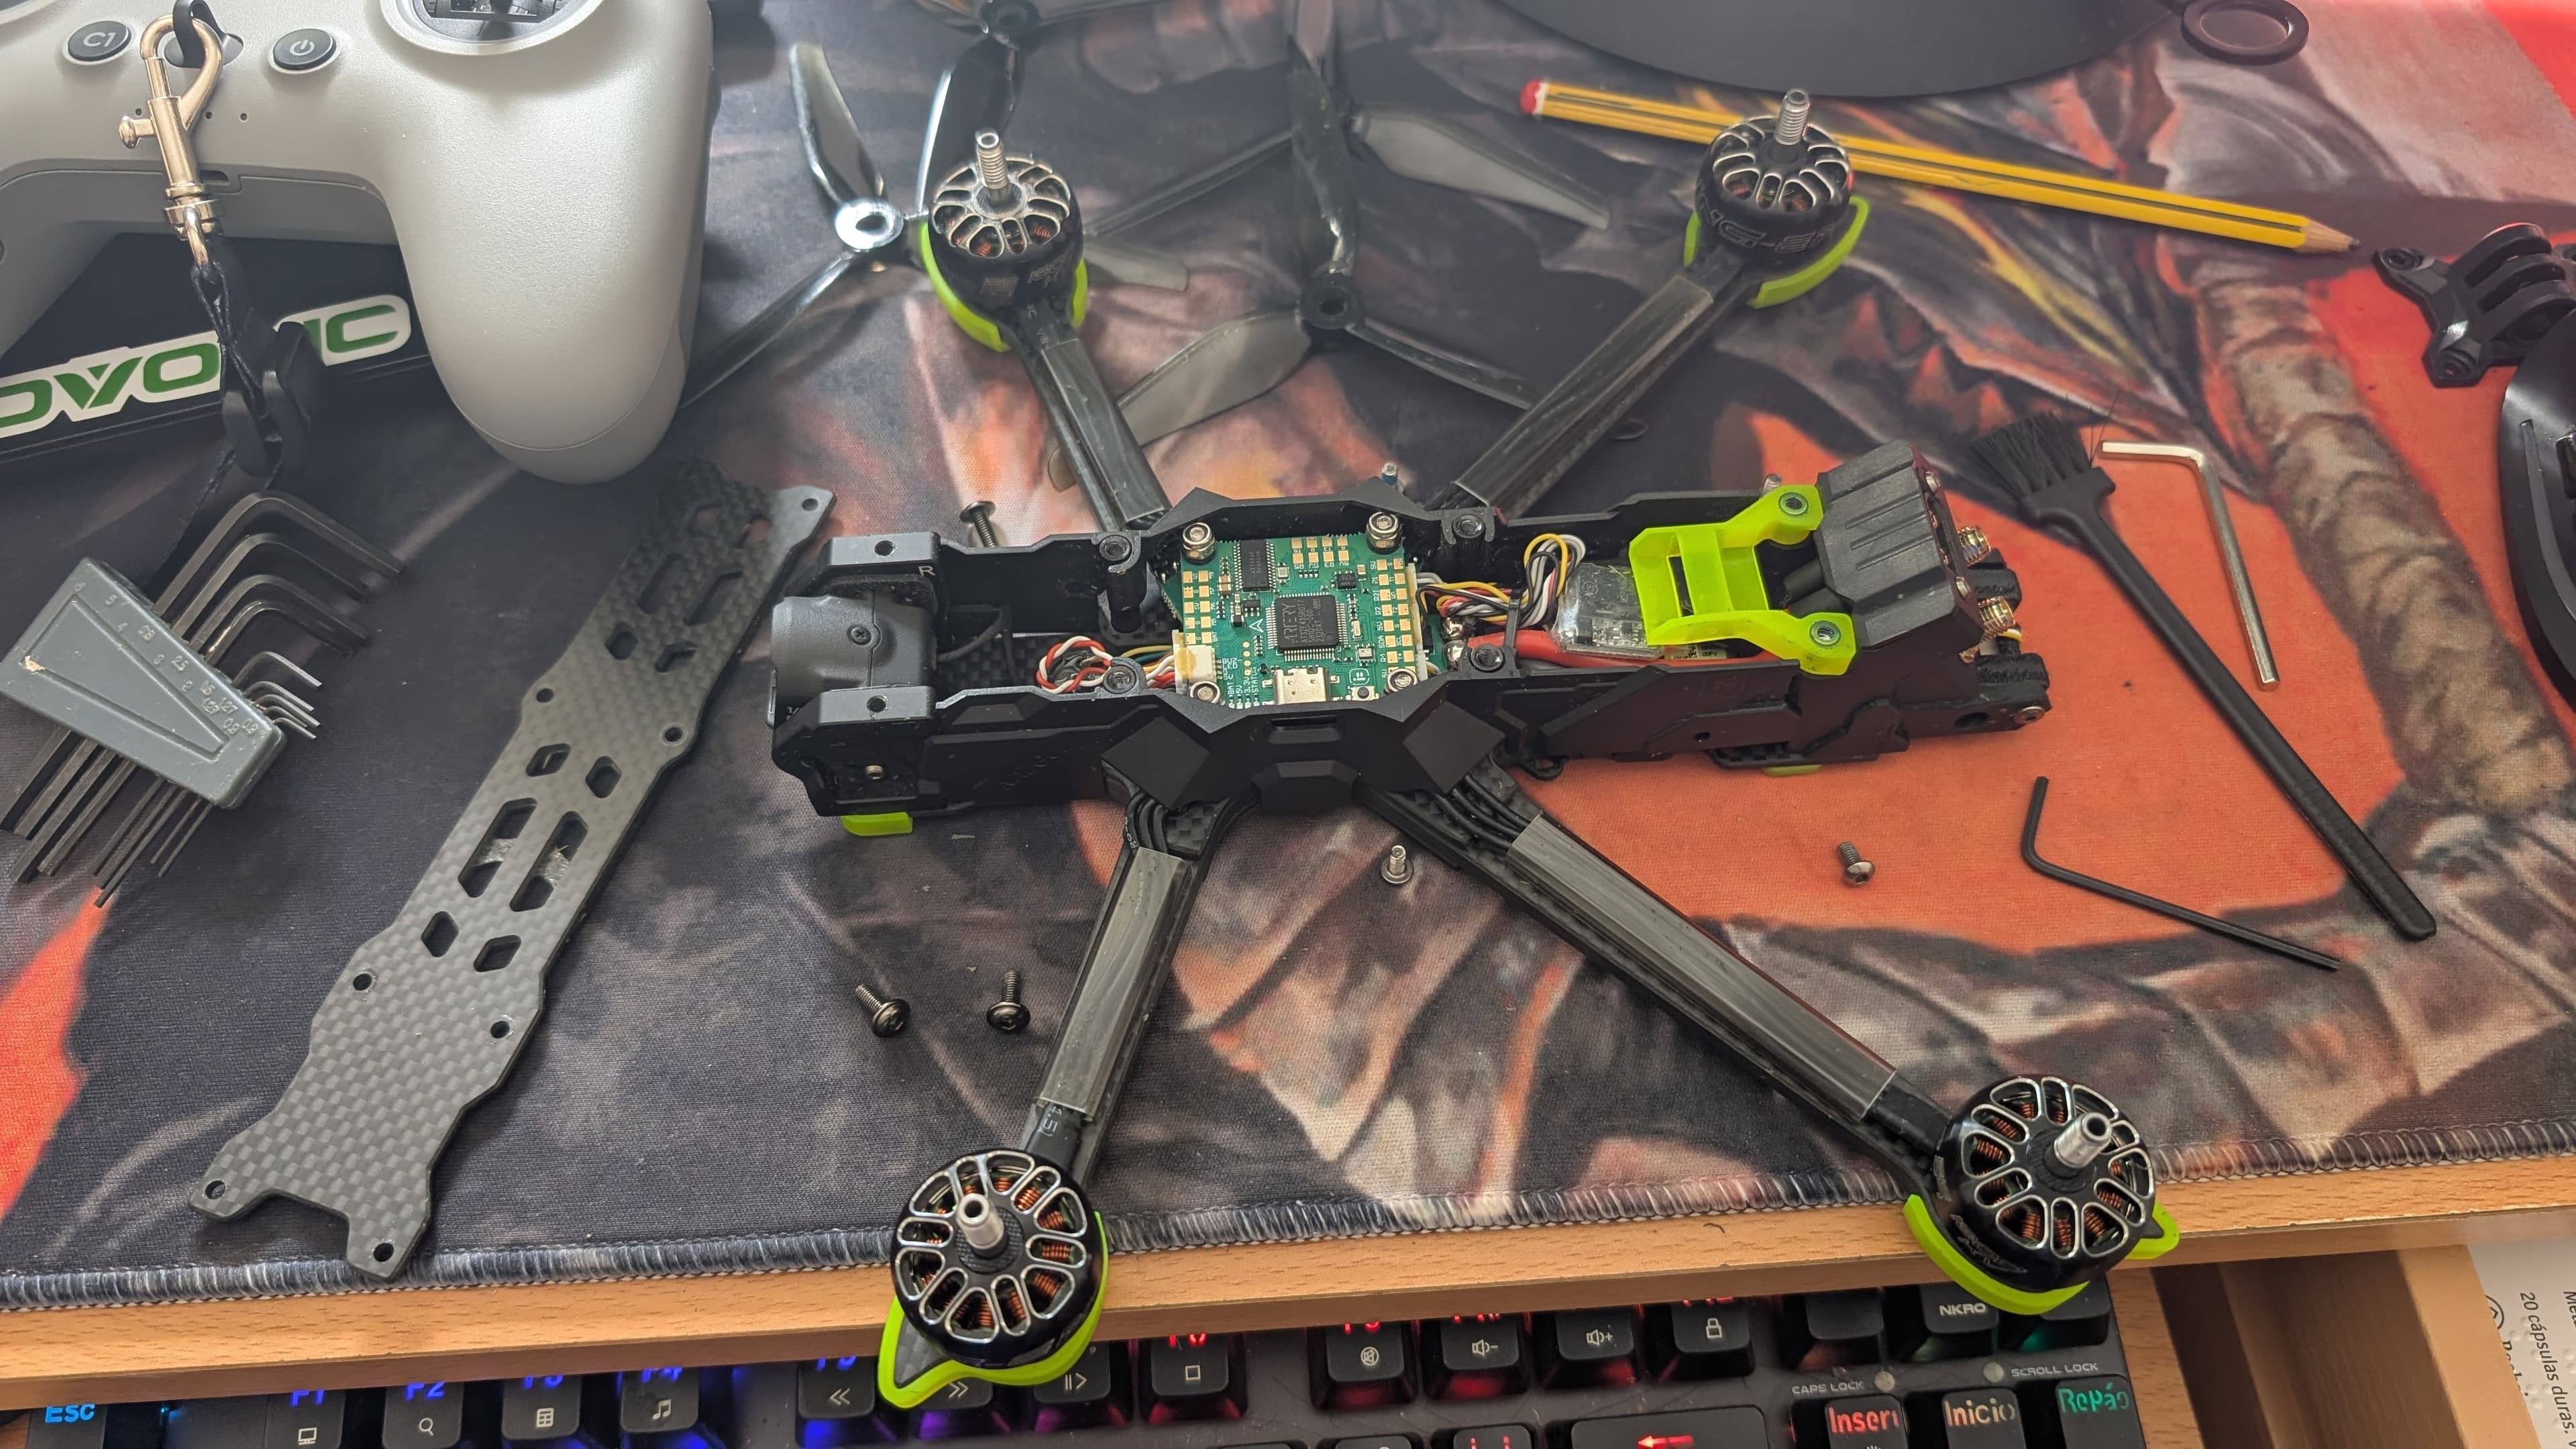
Dron FPV de carreras: un iFlight Nazgul5 a mi medida
Un iFlight Nazgul5 de fábrica que he adaptado: ELRS, vídeo analógico, Betaflight y baterías 6S.
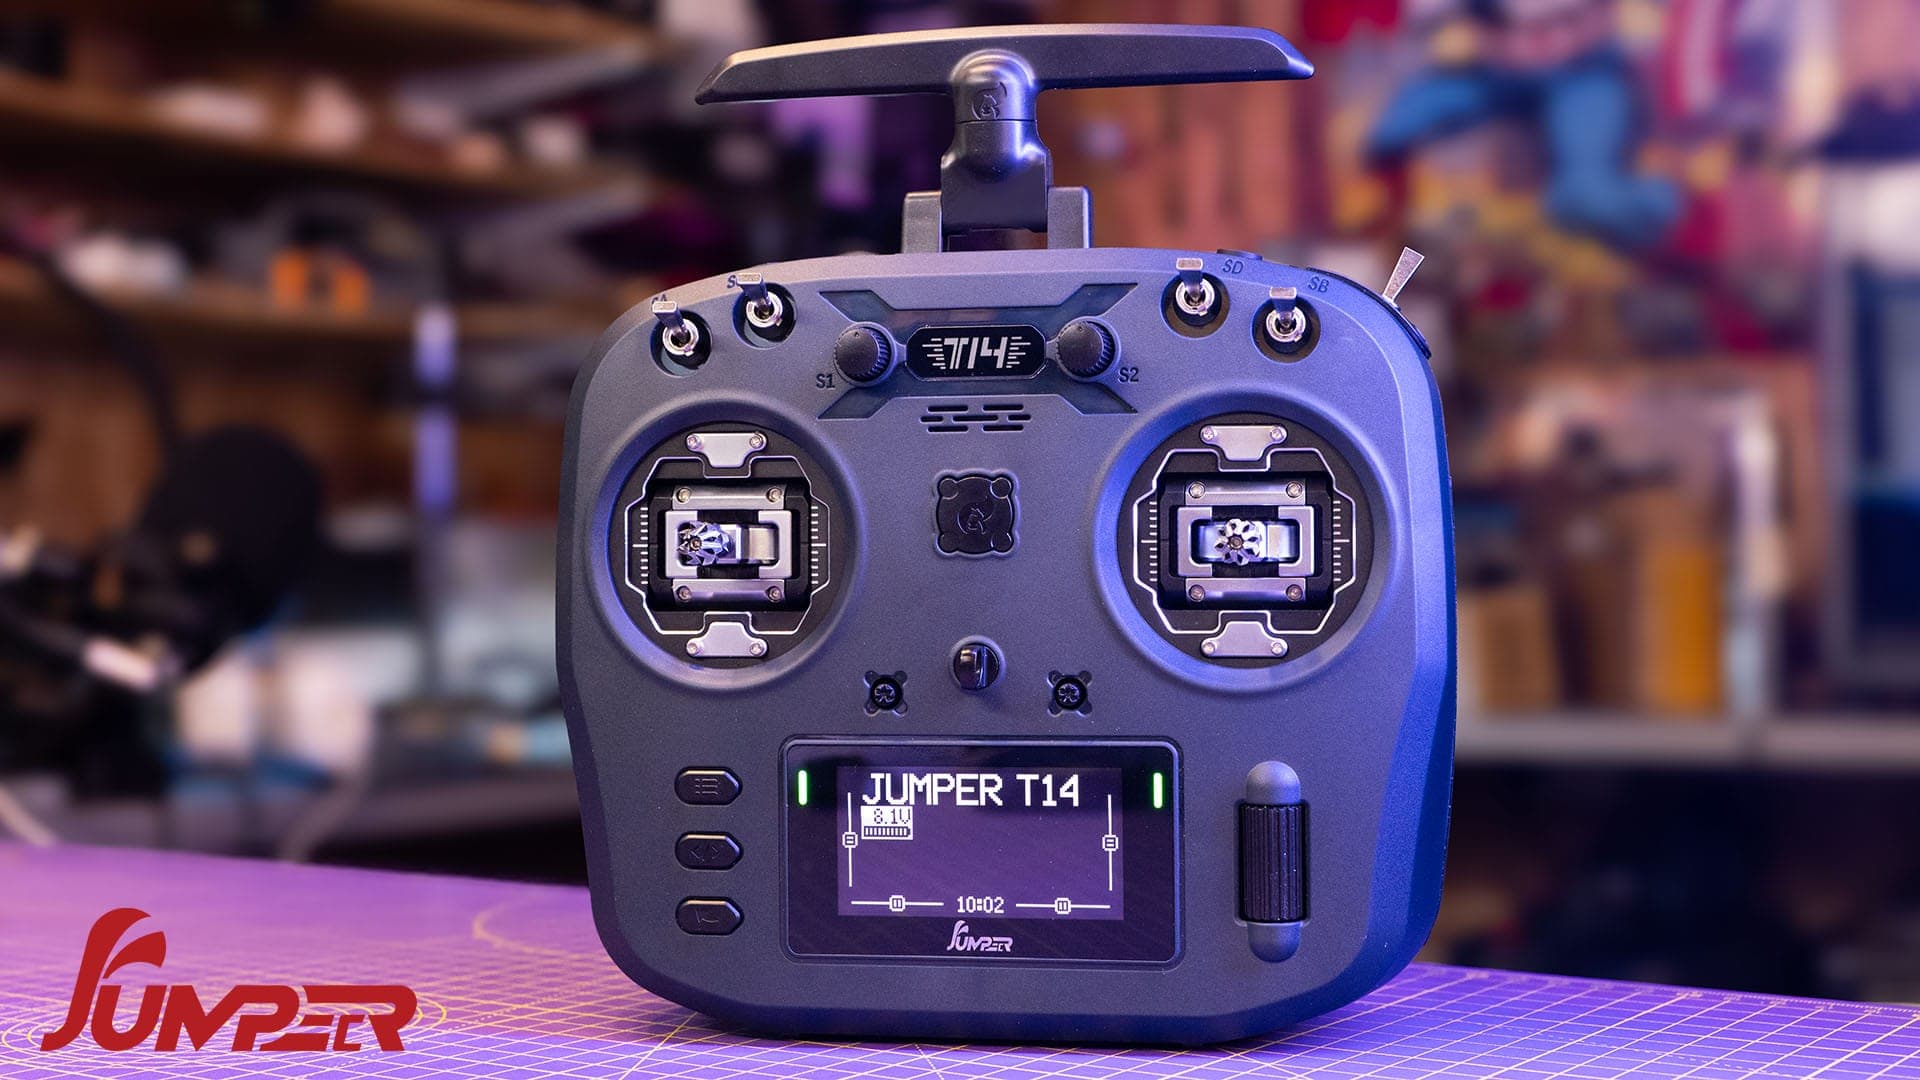
Emisora Jumper T14 ELRS 2,4 GHz
Emisora de radio para FPV con ELRS 2,4 GHz a 1 W, gimbals de sensor Hall y pantalla OLED.
Ducha solar casera
Ducha exterior con agua caliente gracias al sol, hecha a mano.
Comentarios
0 comentarios